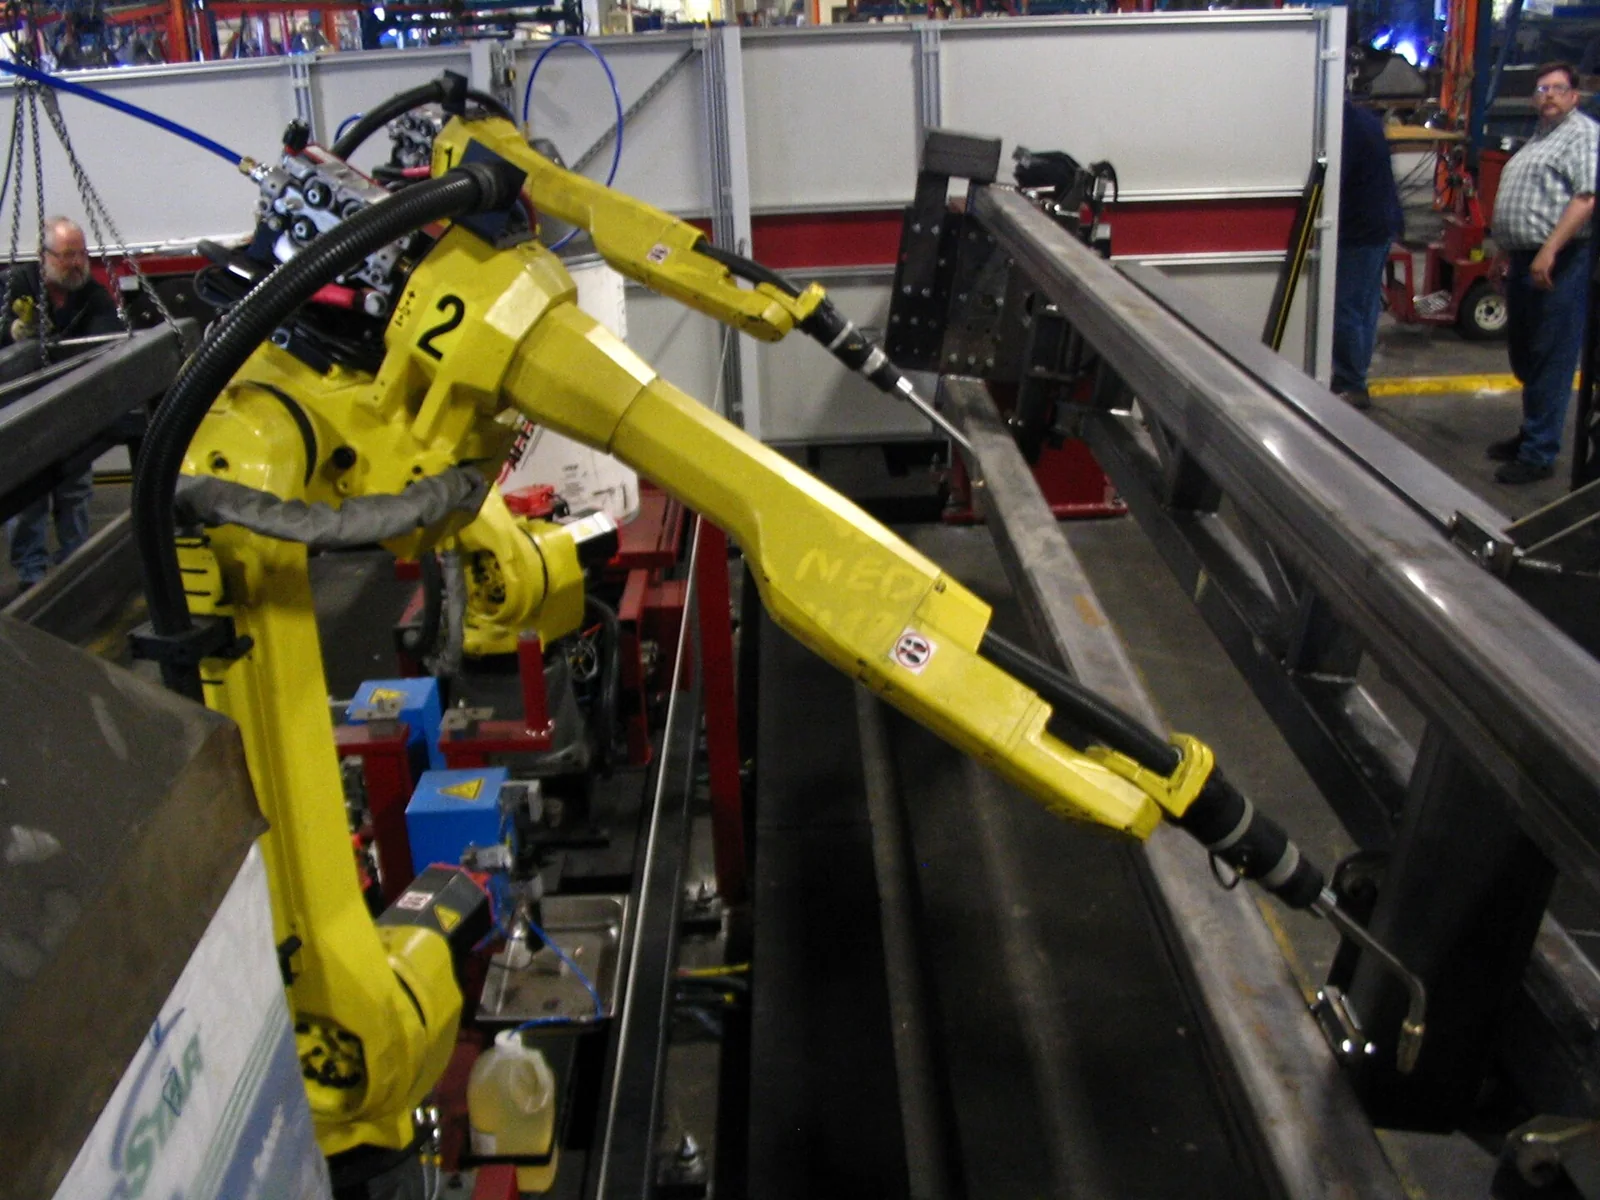

El brazo no es la fábrica entera
La Federación Internacional de Robótica describe robots industriales con varios ejes y capacidad de programación. El sistema final añade elementos como pinza, sensores, alimentación de piezas y dispositivos de protección.
La misma estructura puede realizar trabajos distintos si cambia la herramienta y la programación. También puede necesitar ajustes cuando cambian las piezas o su presentación.
Repetir una posición y acertar una medida
La repetibilidad indica cómo vuelve un sistema a una posición bajo condiciones definidas. No debe confundirse automáticamente con la exactitud absoluta de cualquier punto solicitado.
Como ejemplo conceptual, una máquina puede regresar de forma consistente a un lugar que necesita calibración. Repetir bien y estar correctamente referenciada son cualidades relacionadas, pero no idénticas.
Qué mirar en una demostración
Busca qué está previamente preparado, cómo se coloca la pieza y qué ocurre cuando aparece una variación. Una secuencia grabada muestra una ejecución, no todos los fallos que podría encontrar durante una jornada.
También importa qué tareas quedan fuera del ciclo: carga, inspección, limpieza o cambio de herramienta pueden alterar la productividad del conjunto.
La pregunta interesante no es solo cuántos ejes tiene un robot, sino cómo percibe y modifica su entorno dentro de una aplicación. Eso permite valorar automatización con más precisión y reconocer el trabajo de integración que una demostración breve suele dejar fuera de plano.
Fuentes y método
Documentación consultada el 24 de octubre de 2026. Los ejemplos y cálculos son explicativos; no se presentan como pruebas propias de productos. Las fuentes de fabricantes describen sus tecnologías y no constituyen una recomendación de compra.